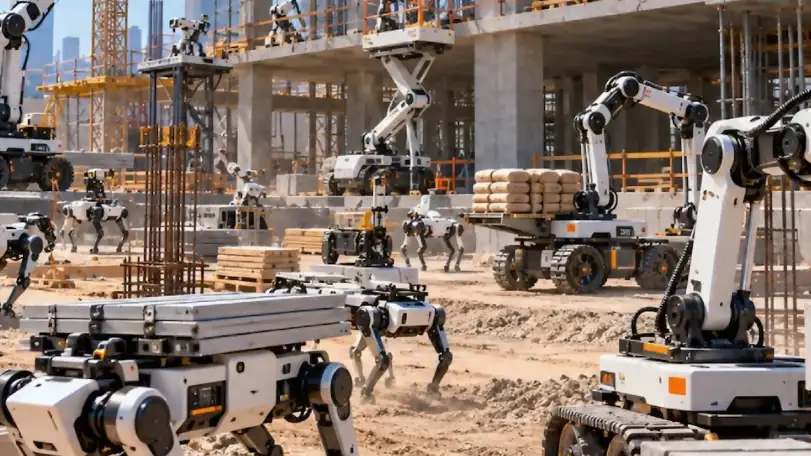
Stuttgart Üniversitesi'nin yürüteceği iki yeni araştırma projesi, inşaat sektöründe robotların kullanımına odaklanacak. Kasım 2026'da başlayacak ve her biri yaklaşık 4 milyon euro destek alacak projelerde, robotların şantiyelerde bir ekip halinde uyum içinde çalışması hedefleniyor.
Geliştirilecek sistemde, tek bir büyük robot yerine farklı yeteneklere sahip birden fazla robot kullanılacak. Bu makineler çevrelerini algılayarak birbirleriyle bilgi paylaşacak ve işin gerektirdiği görevleri kendi aralarında koordine edecek. Amaç, sadece malzeme taşımakla sınırlı kalmayacak; robotların yapı elemanlarını üretimden montaja kadar çeşitli aşamalarda işlemesi, doğru konumlara taşıması ve yapının inşasına katkıda bulunması planlanıyor. Bu sayede, şantiyelerde mevcut durumda insan gücü ve farklı makinelerle yapılan bazı işlemlerin, koordineli robot grupları tarafından gerçekleştirilmesi araştırılacak.
Araştırmacılar, bu yaklaşımı özellikle sürekli değişen şantiye koşullarına uyarlamayı hedefliyor. Fabrika ortamlarındaki sabit ve önceden belirlenmiş koşulların aksine, inşaat sahalarında zemin, malzemeler ve çalışma alanı sürekli değişkenlik gösterebiliyor. Robot ekiplerinin bu dinamik değişikliklere birlikte adapte olabilmesi, projelerin temel hedeflerinden biri olarak öne çıkıyor.
Projelerin dikkat çeken bir diğer yönü ise robotların yalnızca yapı kurmakla kalmayıp, monte edilmiş parçaları sökerek yeniden kullanılabilir hale getirmesi. Bu sayede, bir yapının bileşenlerinin başka projelerde değerlendirilmesi kolaylaşacak. Stuttgart Üniversitesi ekibi, bu sistemlerin daha az malzeme ile üretim yapılmasına ve yapı elemanlarının ömrü dolduğunda geri dönüştürülerek tekrar kullanılmasına katkı sağlayabileceğini belirtiyor. Robotların görevleri paylaşabilmesiyle, büyük ve tek amaçlı inşaat makinelerine olan ihtiyacın da azaltılması amaçlanıyor. Kasım ayında başlayacak çalışmalar kapsamında, robot ekipleri gerçek inşaat süreçlerine benzer koşullarda test edilecek. Araştırmacıların nihai hedefi, geleceğin şantiyelerinde tekil robotlar yerine, birbirleriyle iletişim kurarak ortak hareket eden robot sürülerini görevlendirmek.